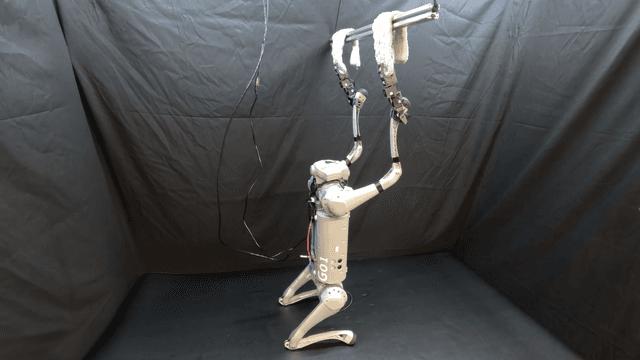
دانشمندان رباتی به نام لوکومن را توسعه دادهاند که قادر است با بهرهگیری از دو پای جلویی خود در حین حرکت بر روی پایهای عقب، اشیاء را بردارد و با آنها کار کند. این ربات با دستپاگردانهای پیشرفته، چابکی و کارایی رباتهای چهارپا را به سطحی جدید ارتقا میبخشد.
برخلاف رباتهای چهارپای معمولی که برای حمل اشیاء به بازوهای اضافه نیاز دارند، لوکومن میتواند از پایهای جلویی خود برای انجام ماموریتهای گوناگون مانند باز کردن در، برداشتن اشیاء و حتی استفاده از ابزارها بهره ببرد. این قابلیت ناشی از طراحی منحصر به فرد دستپاگردانهاست که با الهام از آناتومی دست انسان ساخته شدهاند.
دستپاگردانهای لوکومن دارای مفاصلی مشابه مچ، آرنج و شانه انسان هستند و با بهرهگیری از چهار عملگر فشرده، حرکات دقیق و کنترلشدهای را ارائه میدهند. این سازهها طوری طراحی شدهاند که همزمان با حفظ چابکی ربات، قابلیت حمل و دستکاری اشیاء را نیز فراهم کنند.
محققان کارکرد لوکومن را در آزمایشهای متنوعی از جمله باز کردن درها، وصل کردن دوشاخه به پریز برق و برداشتن اشیاء در فضاهای تنگ ارزیابی کردهاند. نتایج نشان میدهد که این ربات با چابکی قابل توجهی تمامی ماموریتها را به پایان رسانده است.
به گفته دکتر دینگ ژائو، استادیار مهندسی مکانیک در دانشگاه کرنل لوكومن چشمانداز جدیدی از رباتهای هوشمند ارائه میدهد. به جای تکرار انسانها با مورفولوژی مشابه، ما در جستجوی رباتهایی هستیم که مکمل باشند و بتوانند کارهایی را انجام دهند که انسانها امکانپذیر یا قادر به انجام آنها نیستند.
این ربات نوآورانه میتواند کاربردهای متنوعی در حوزههایی نظیر جستجو و نجات، بازرسی و ساخت و ساز داشته باشد. لوکومن با ترکیب تحرک و دستکاری، گامی مهم در جهت گسترش رباتهای چابکتر و کارآمدتر محسوب میشود.


